Selected Projects
🚀 Projects Link to heading
Whole-Body VLA for Humanoid Locomanipulation
TARS Robotics (它石智航) · Whole-Body VLA Team
TARS Robotics (它石智航) · Whole-Body VLA Team
Leading the end-to-end development of whole-body Vision-Language-Action models for humanoid robots, enabling unified locomanipulation capabilities that integrate perception, reasoning, and motor control.
Ongoing · 2026📄 Papers Link to heading
Accepted Link to heading
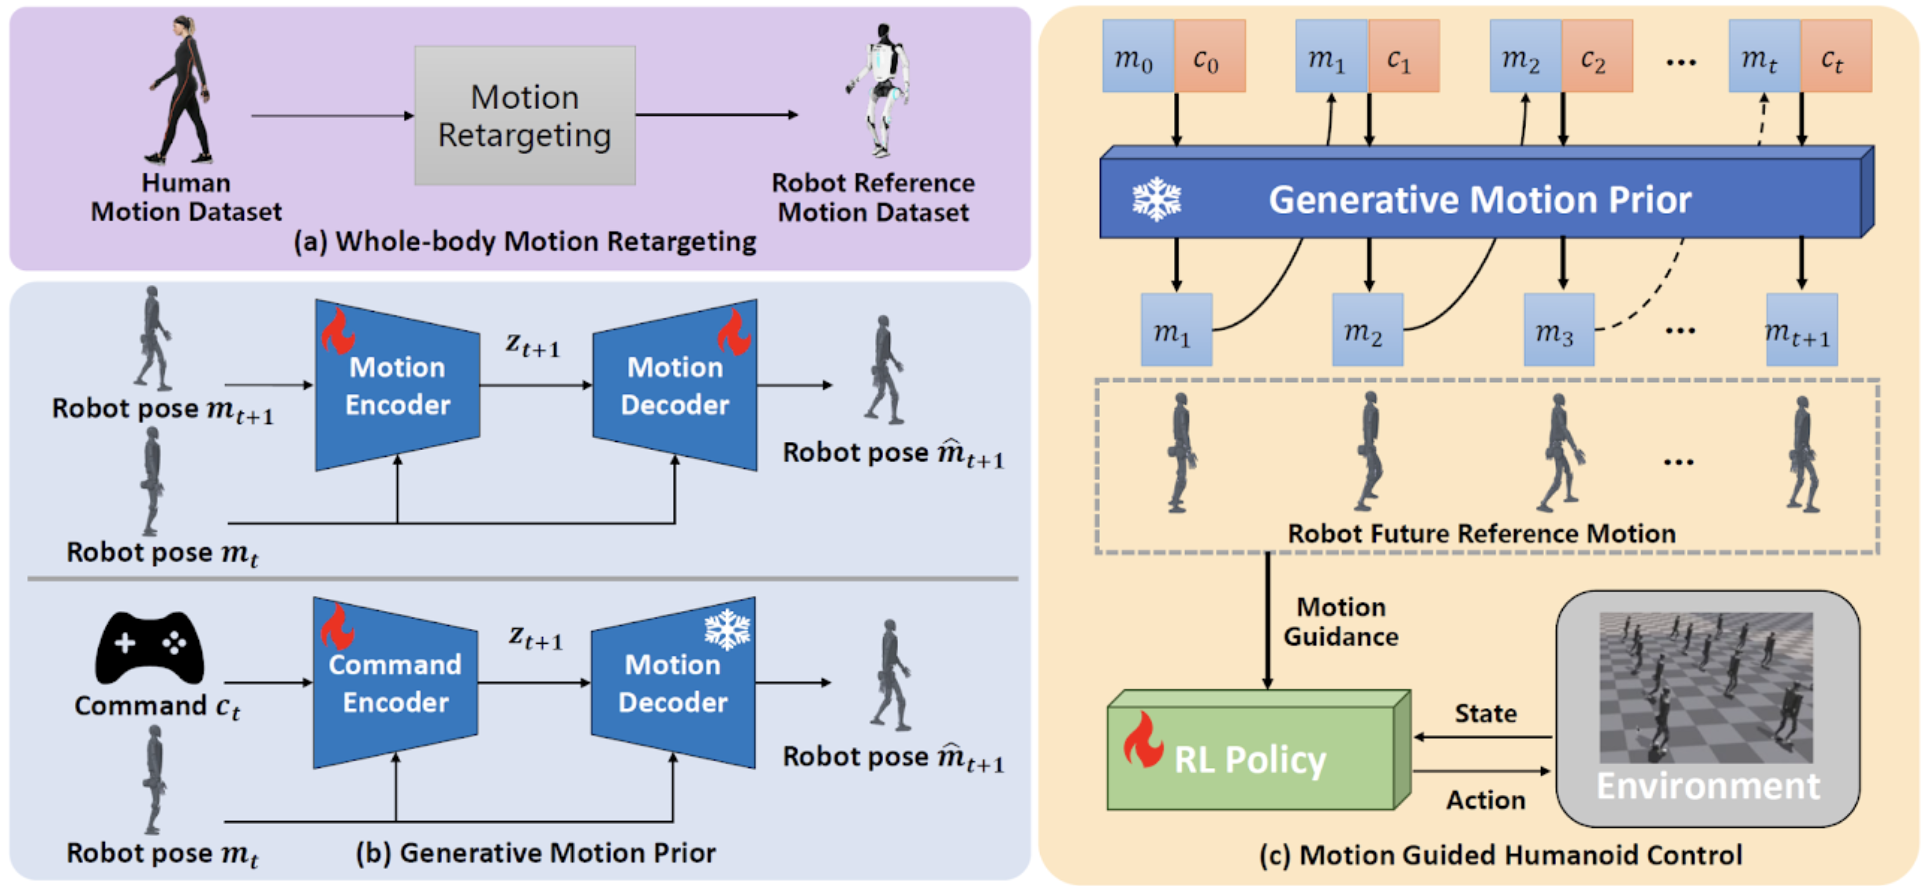
Natural Humanoid Robot Locomotion with Generative Motion Prior
Haodong Zhang*, Liang Zhang*, Zhenghan Chen, Lu Chen, Yue Wang, Rong Xiong.IROS 2025
Haodong Zhang*, Liang Zhang*, Zhenghan Chen, Lu Chen, Yue Wang, Rong Xiong.IROS 2025
A Whole-Body Motion Imitation Framework from Human Data for Full-Size Humanoid Robot
Zhenghan Chen*, Haodong Zhang*, Dongqi Wang, Jiyu Yu, Haocheng Xu, Yue Wang, Rong Xiong.RCAR 2025
Zhenghan Chen*, Haodong Zhang*, Dongqi Wang, Jiyu Yu, Haocheng Xu, Yue Wang, Rong Xiong.RCAR 2025
Foothold-Based Planning for Legged Robot Autonomous Navigation over Uneven Terrain
Jiyu Yu, Dongqi Wang, Zhenghan Chen, Ci Chen, Rong Xiong, Yue WangTMECH 2025
Jiyu Yu, Dongqi Wang, Zhenghan Chen, Ci Chen, Rong Xiong, Yue WangTMECH 2025
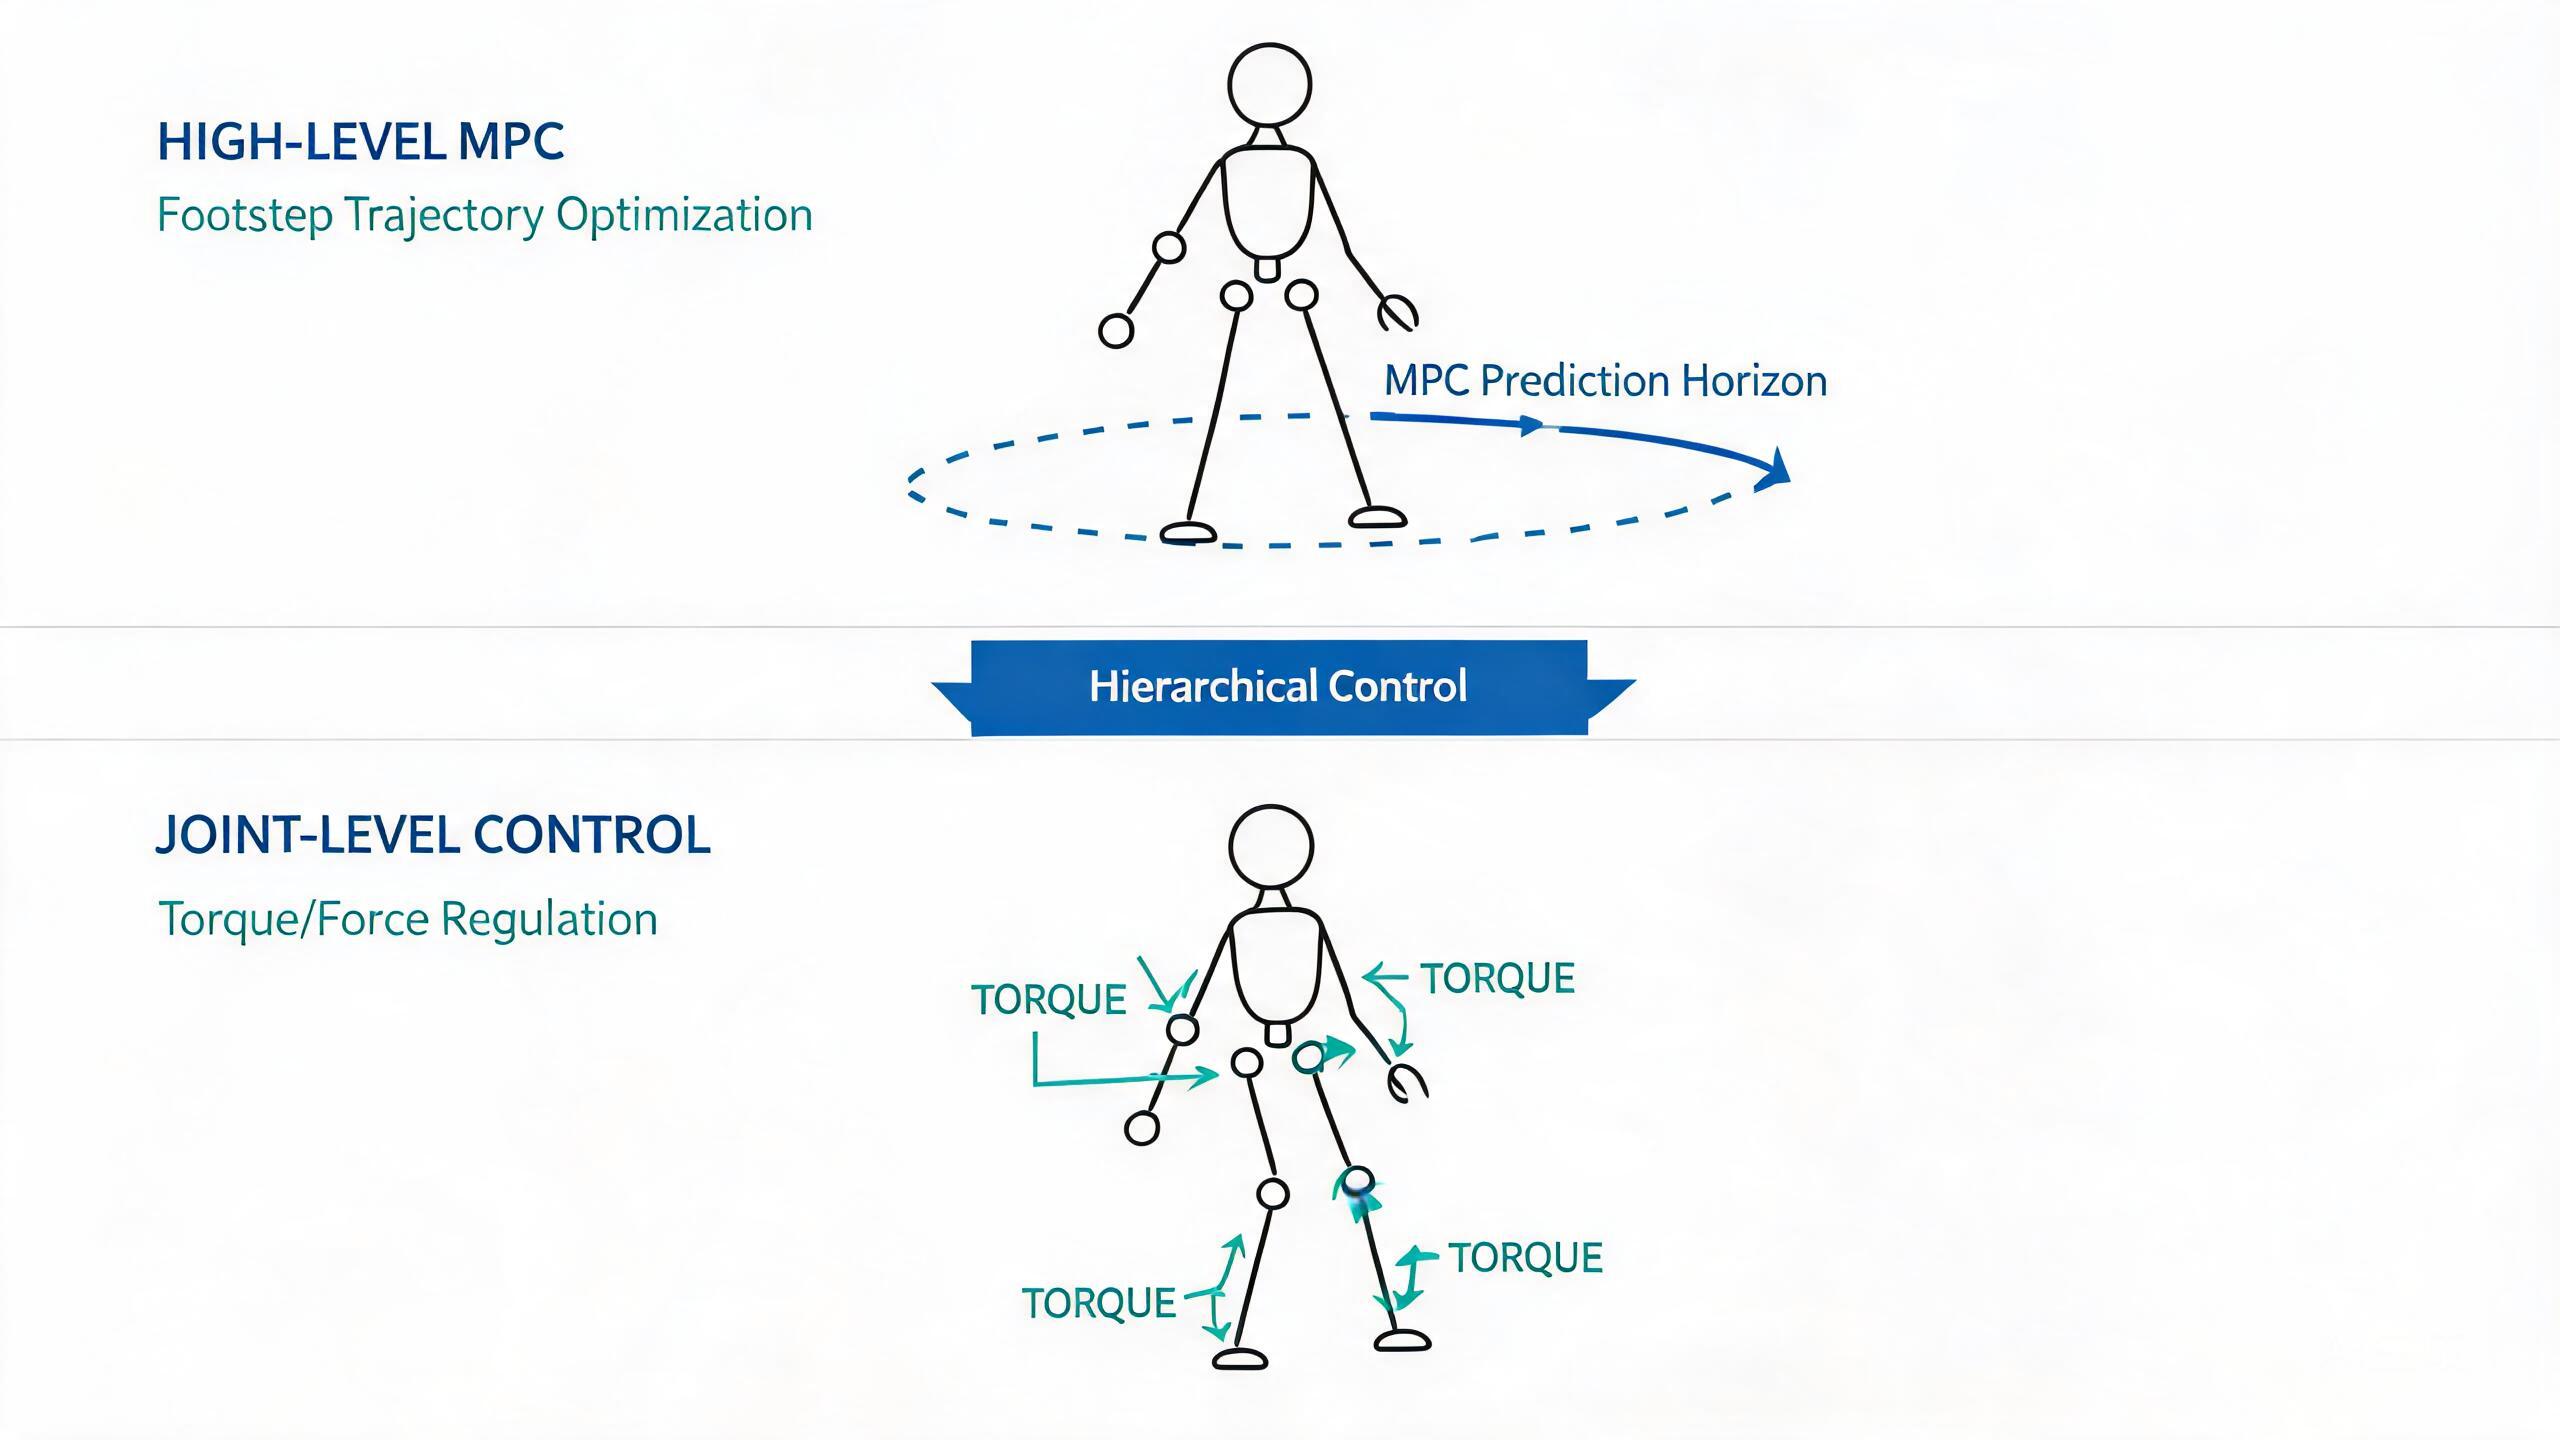
A Hierarchical MPC for Locomotion Tracking Control of Humanoid Robots
Dongqi Wang, Zhenghan Chen, Jiyu Yu, Liang Zhang, Yue Wang, Haojian Lu, Shaoxing Qu, Rong Xiong.RAI 2025
Dongqi Wang, Zhenghan Chen, Jiyu Yu, Liang Zhang, Yue Wang, Haojian Lu, Shaoxing Qu, Rong Xiong.RAI 2025
A Fast Motion and Foothold Planning Framework for Legged Robots on Discrete Terrain
Jiyu Yu, Dongqi Wang, Zhenghan Chen, Ci Chen, Shuangpeng Wu, Yue WangIROS 2024
Jiyu Yu, Dongqi Wang, Zhenghan Chen, Ci Chen, Shuangpeng Wu, Yue WangIROS 2024
Under Review Link to heading
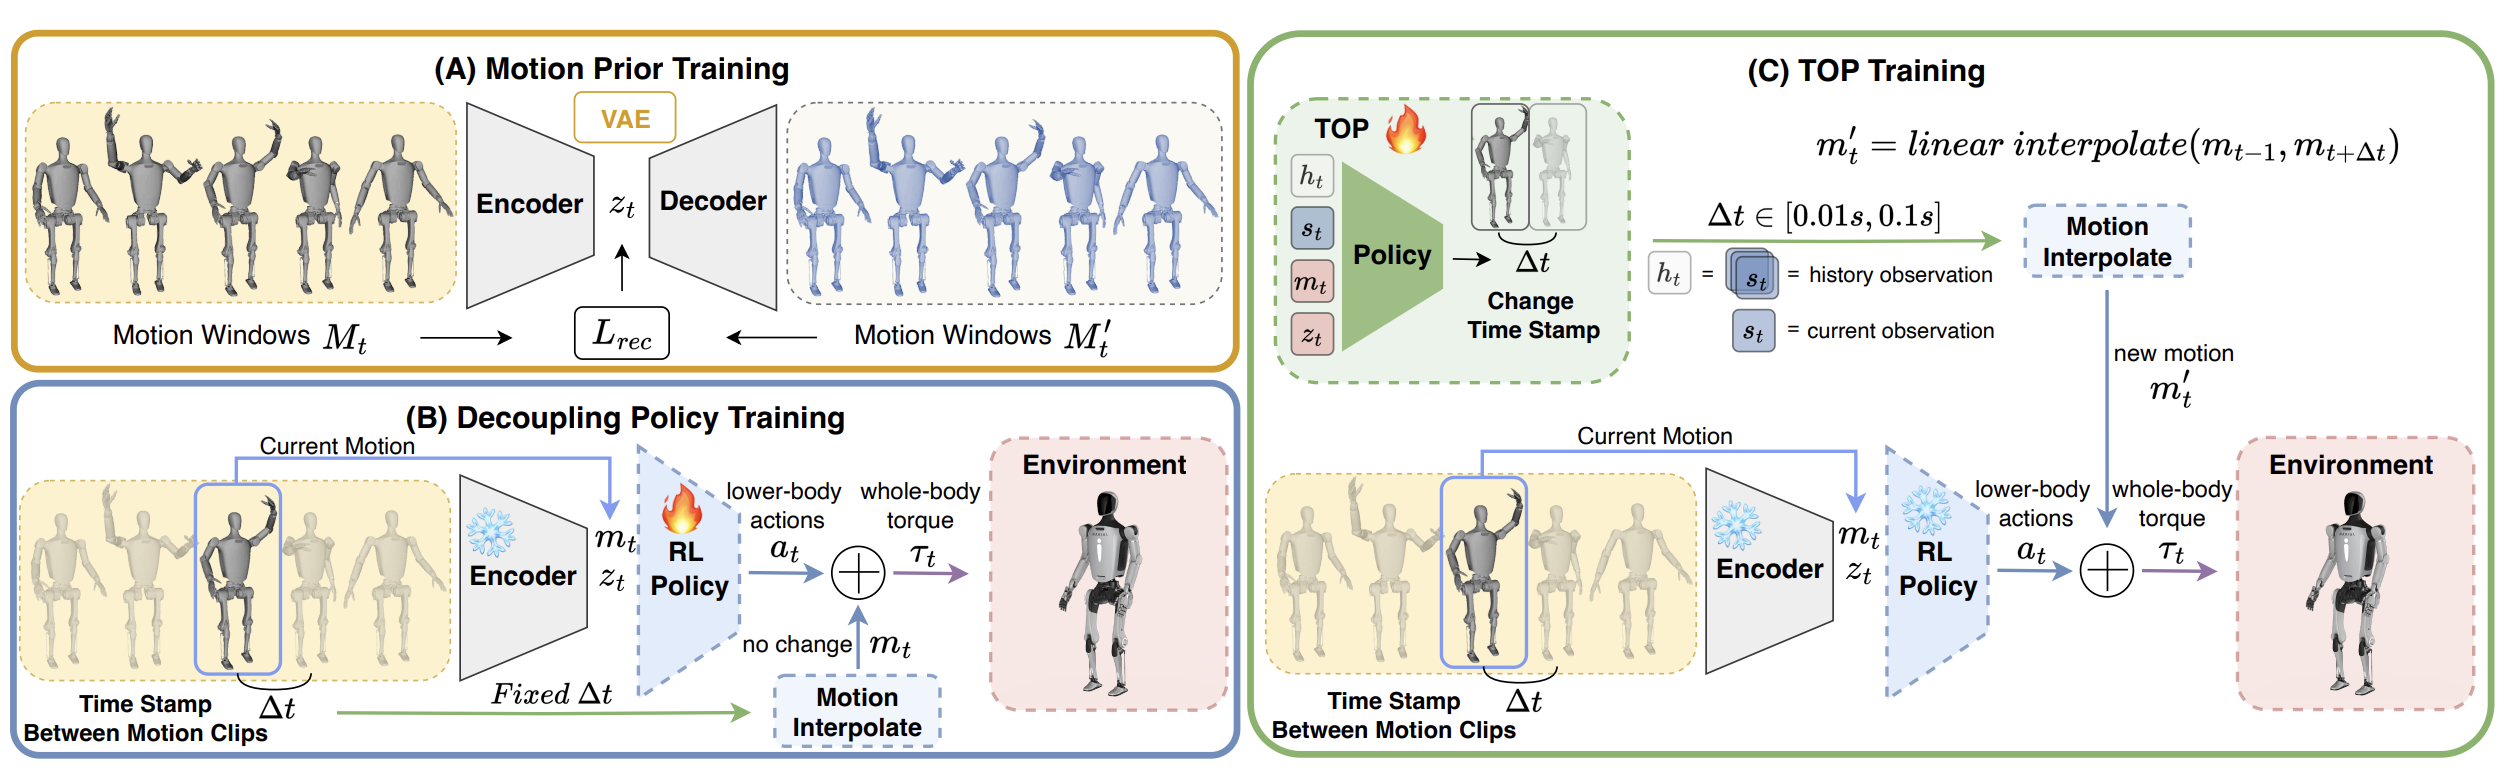
TOP: Time Optimization Policy for Stable and Accurate Standing Manipulation with Humanoid Robots
Zhenghan Chen*, Haocheng Xu*, Haodong Zhang, Liang Zhang, He Li, Dongqi Wang, Jiyu Yu, Yifei Yang, Zhongxiang Zhou, Rong Xiong.Revise and Resubmit, RAL 2025
Zhenghan Chen*, Haocheng Xu*, Haodong Zhang, Liang Zhang, He Li, Dongqi Wang, Jiyu Yu, Yifei Yang, Zhongxiang Zhou, Rong Xiong.Revise and Resubmit, RAL 2025
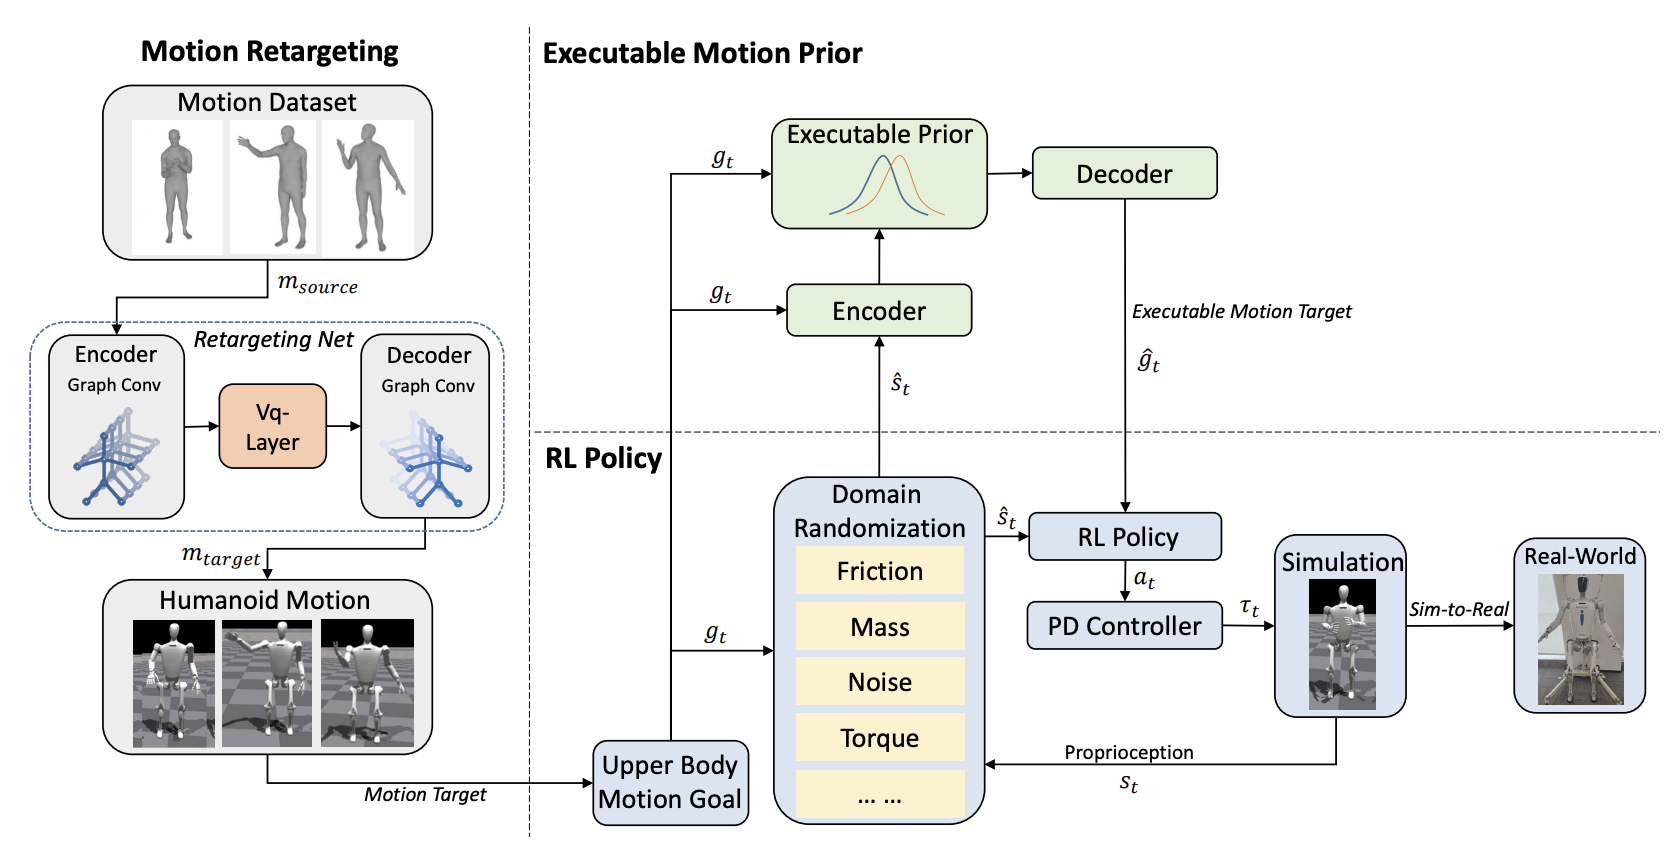
EMP: Executable Motion Prior for Humanoid Robot Standing Upper-body Motion Imitation
Haocheng Xu*, Haodong Zhang*, Zhenghan Chen, Rong XiongUnder Review, RAL 2025
Haocheng Xu*, Haodong Zhang*, Zhenghan Chen, Rong XiongUnder Review, RAL 2025