项目经历
🚀 项目 Link to heading
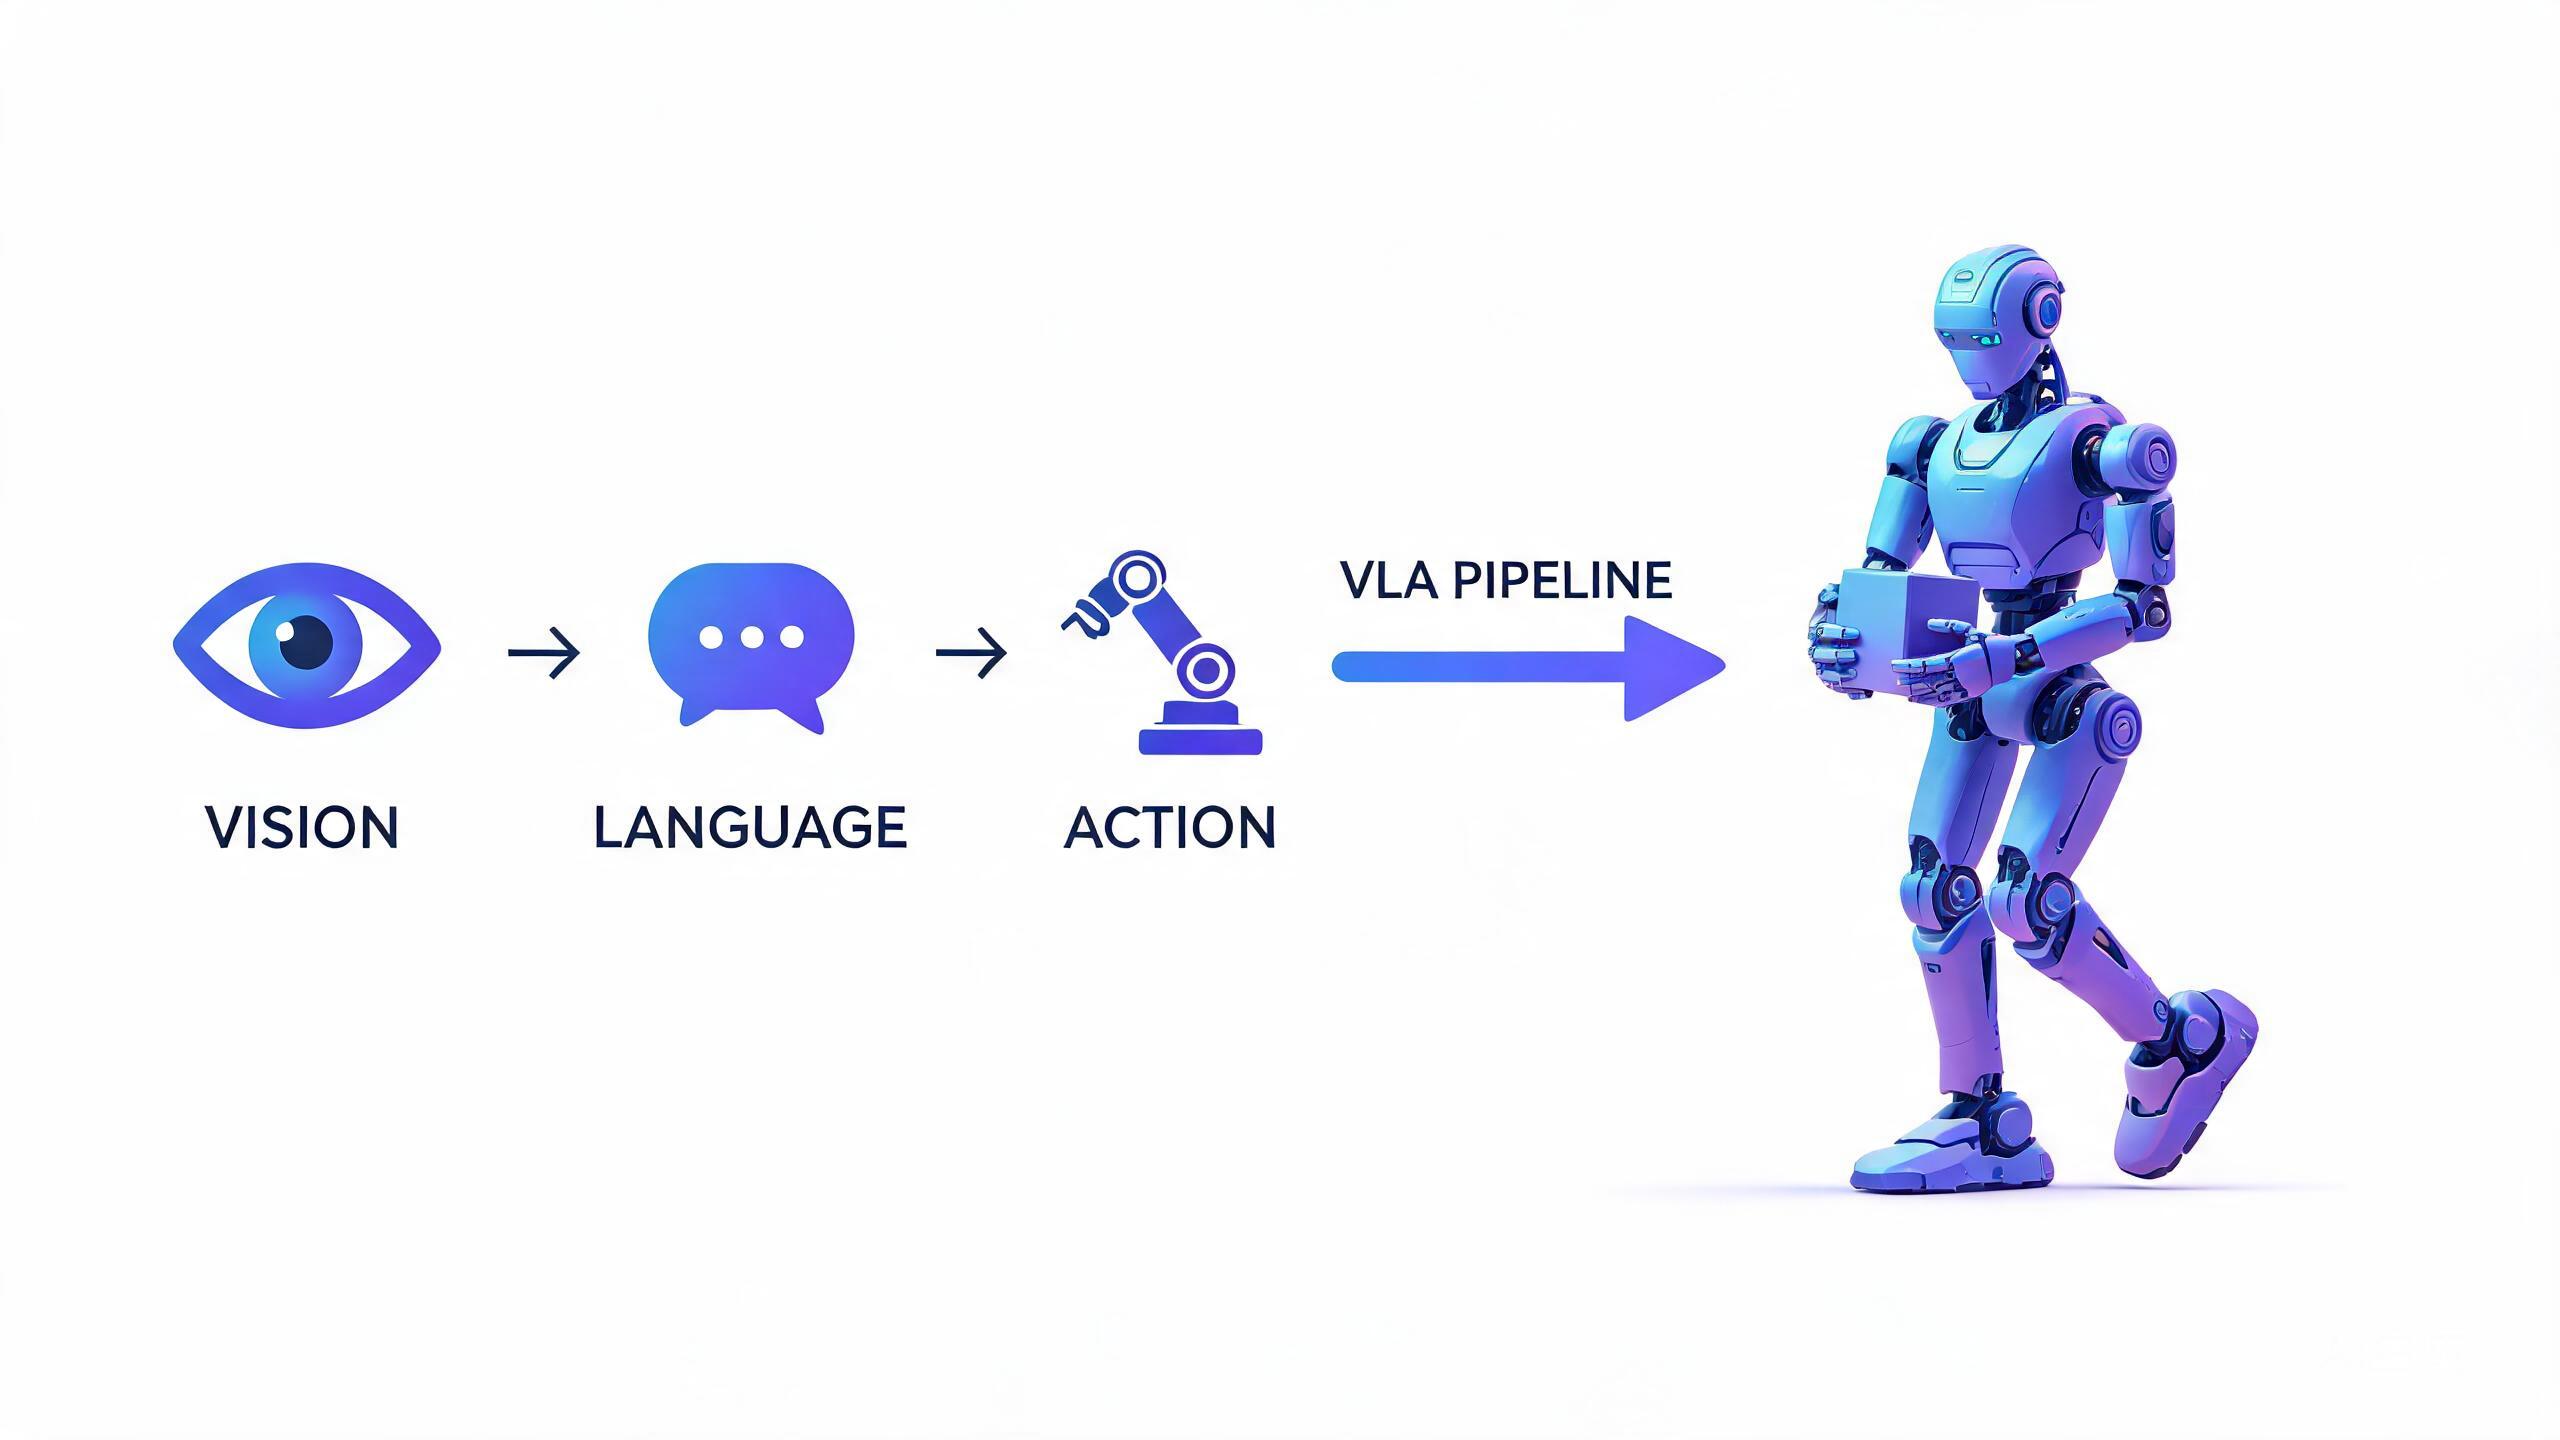
人形机器人全身VLA运动操作
它石智航 TARS Robotics · 全身VLA团队
它石智航 TARS Robotics · 全身VLA团队
负责人形机器人全身VLA(视觉-语言-动作)模型的全链路开发,通过统一的感知-推理-运动控制管线,实现集行走与操作于一体的 locomanipulation 能力。
进行中 · 2026📄 论文 Link to heading
已接收 Link to heading
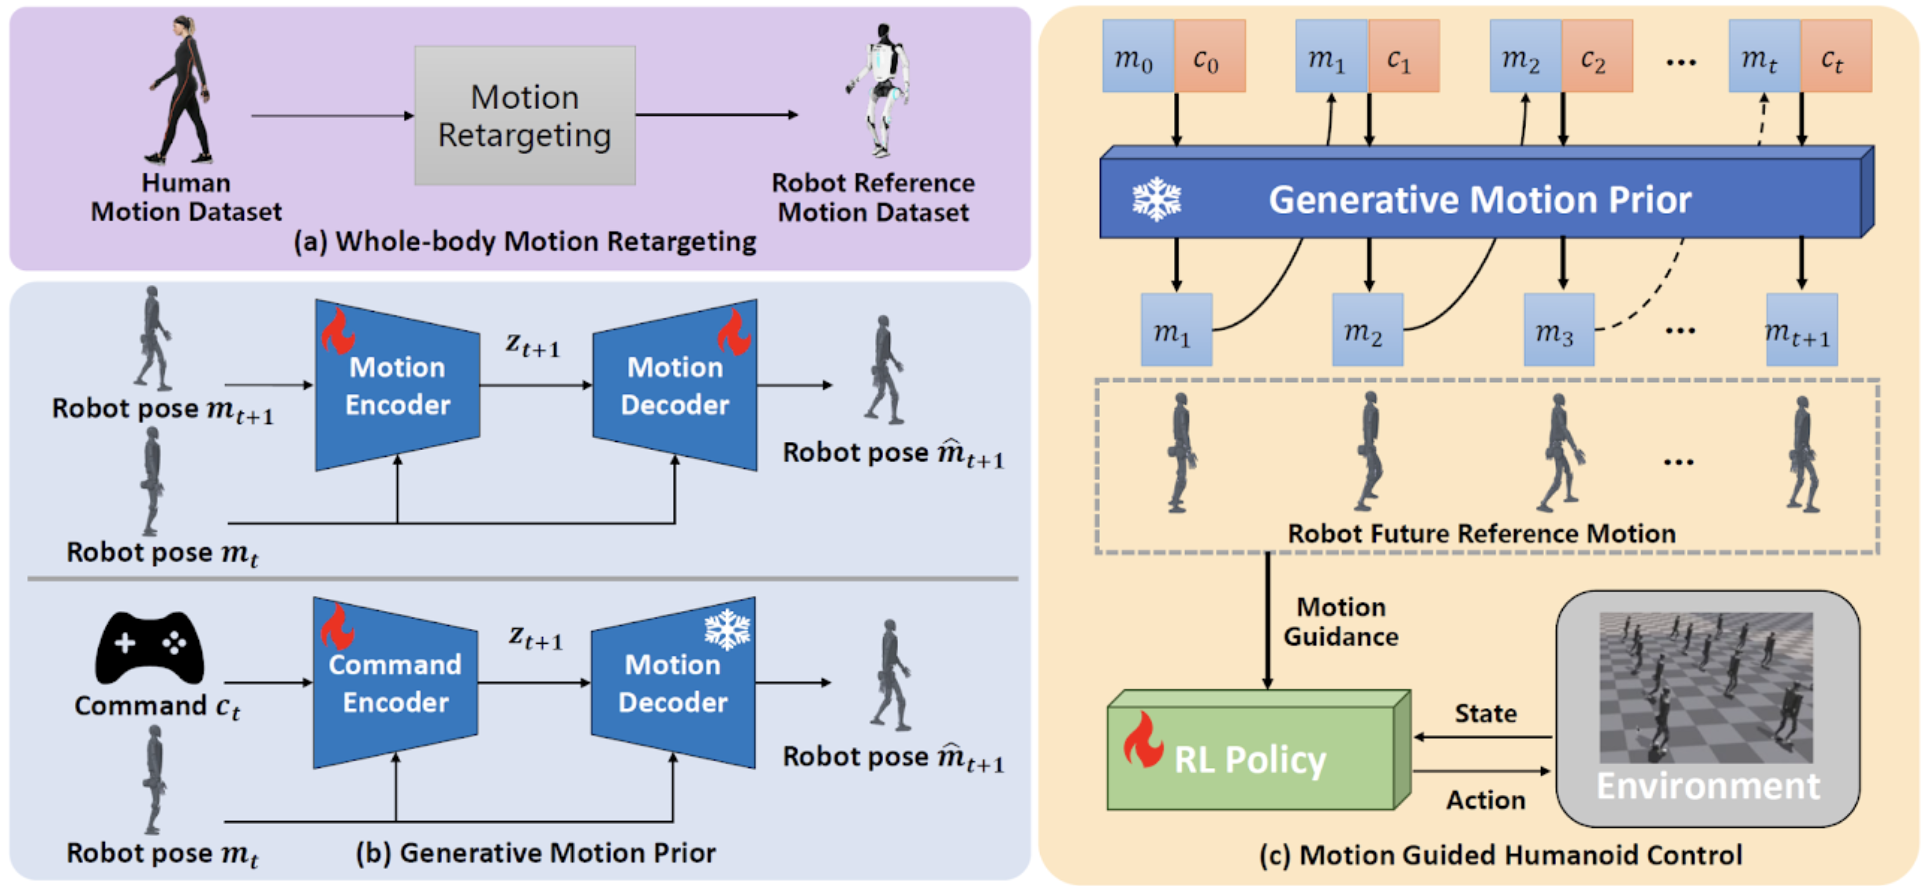
A Whole-Body Motion Imitation Framework from Human Data for Full-Size Humanoid Robot
Zhenghan Chen*, Haodong Zhang*, Dongqi Wang, Jiyu Yu, Haocheng Xu, Yue Wang, Rong Xiong.RCAR 2025
Zhenghan Chen*, Haodong Zhang*, Dongqi Wang, Jiyu Yu, Haocheng Xu, Yue Wang, Rong Xiong.RCAR 2025
Foothold-Based Planning for Legged Robot Autonomous Navigation over Uneven Terrain
Jiyu Yu, Dongqi Wang, Zhenghan Chen, Ci Chen, Rong Xiong, Yue WangTMECH 2025
Jiyu Yu, Dongqi Wang, Zhenghan Chen, Ci Chen, Rong Xiong, Yue WangTMECH 2025
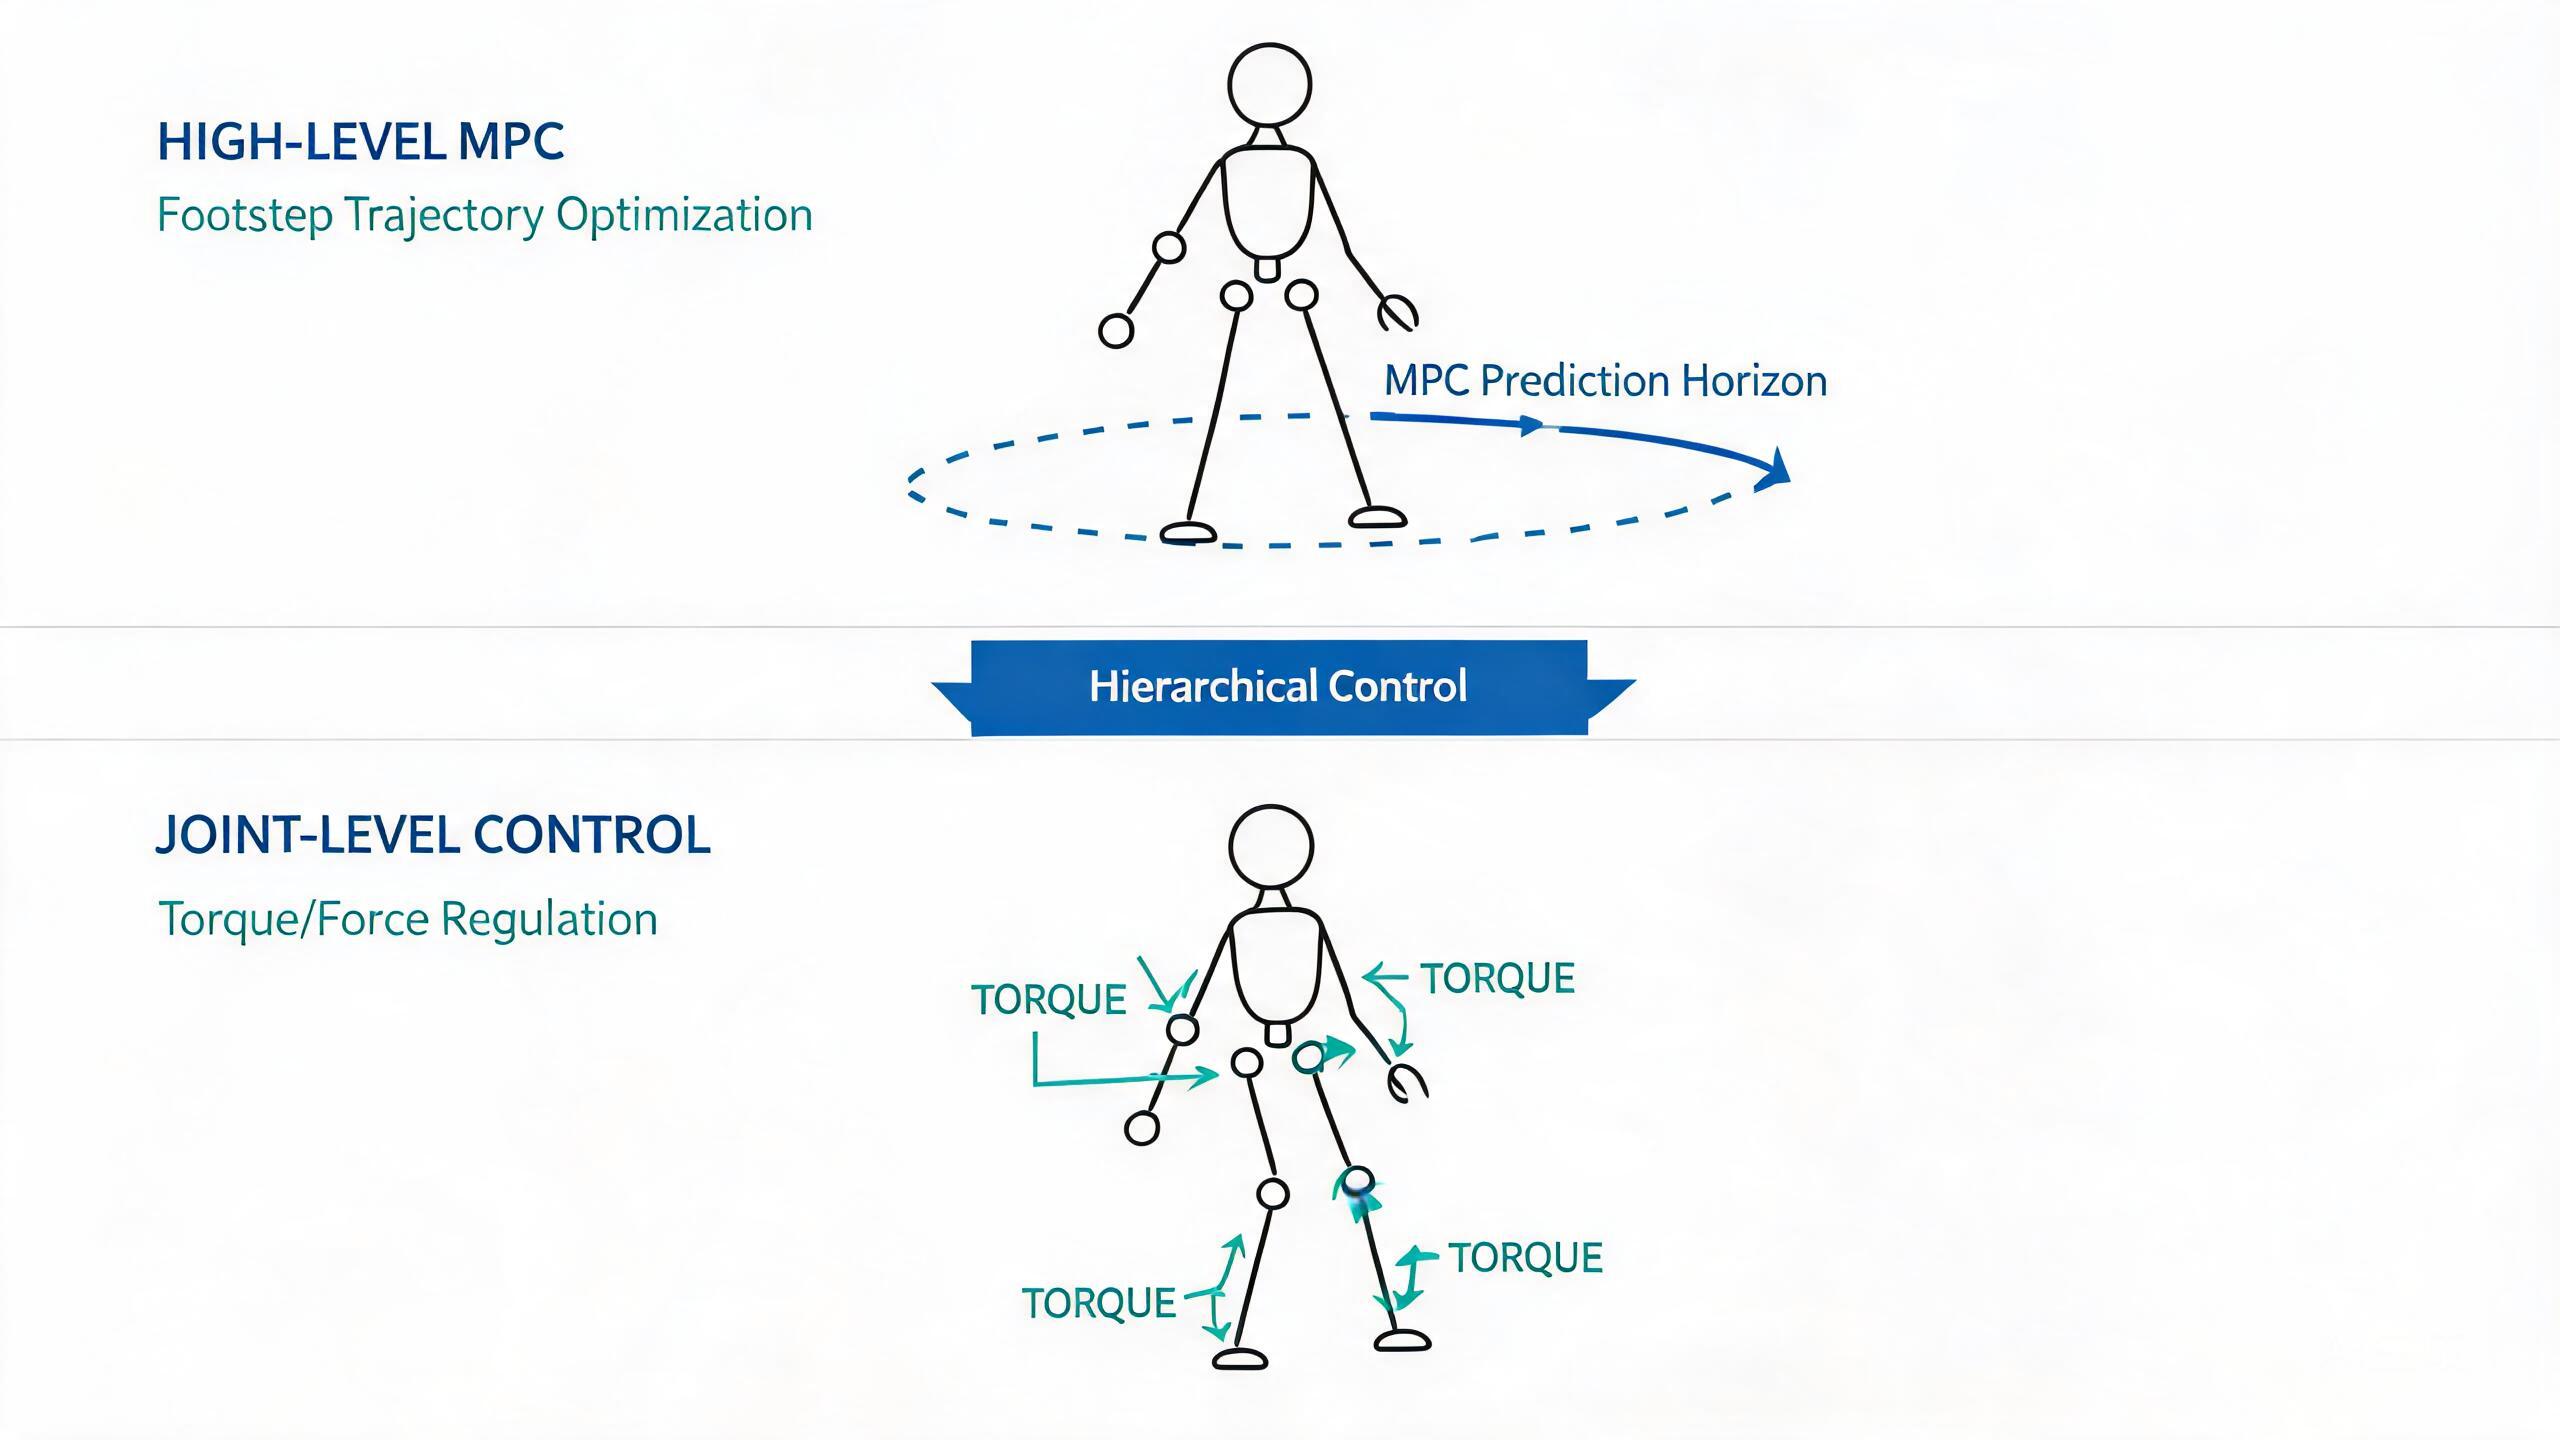
A Hierarchical MPC for Locomotion Tracking Control of Humanoid Robots
Dongqi Wang, Zhenghan Chen, Jiyu Yu, Liang Zhang, Yue Wang, Haojian Lu, Shaoxing Qu, Rong Xiong.RAI 2025
Dongqi Wang, Zhenghan Chen, Jiyu Yu, Liang Zhang, Yue Wang, Haojian Lu, Shaoxing Qu, Rong Xiong.RAI 2025
A Fast Motion and Foothold Planning Framework for Legged Robots on Discrete Terrain
Jiyu Yu, Dongqi Wang, Zhenghan Chen, Ci Chen, Shuangpeng Wu, Yue WangIROS 2024
Jiyu Yu, Dongqi Wang, Zhenghan Chen, Ci Chen, Shuangpeng Wu, Yue WangIROS 2024
在审 Link to heading
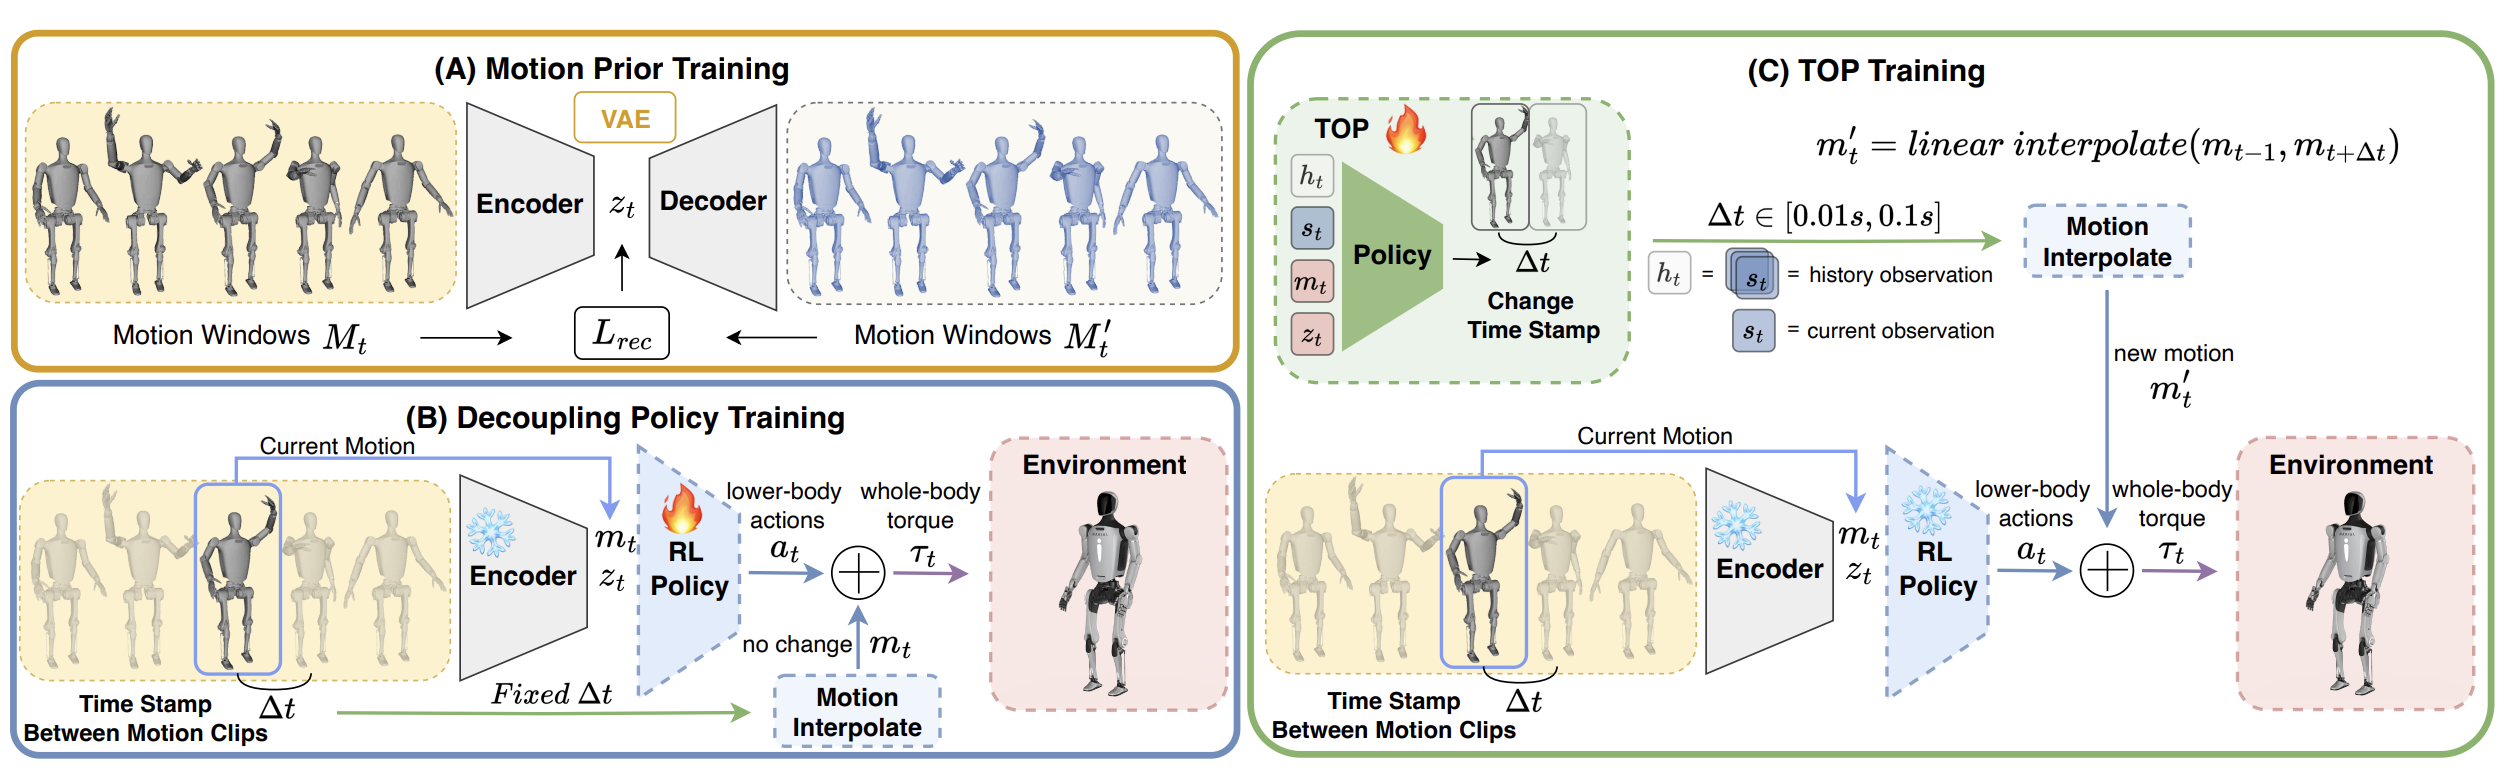
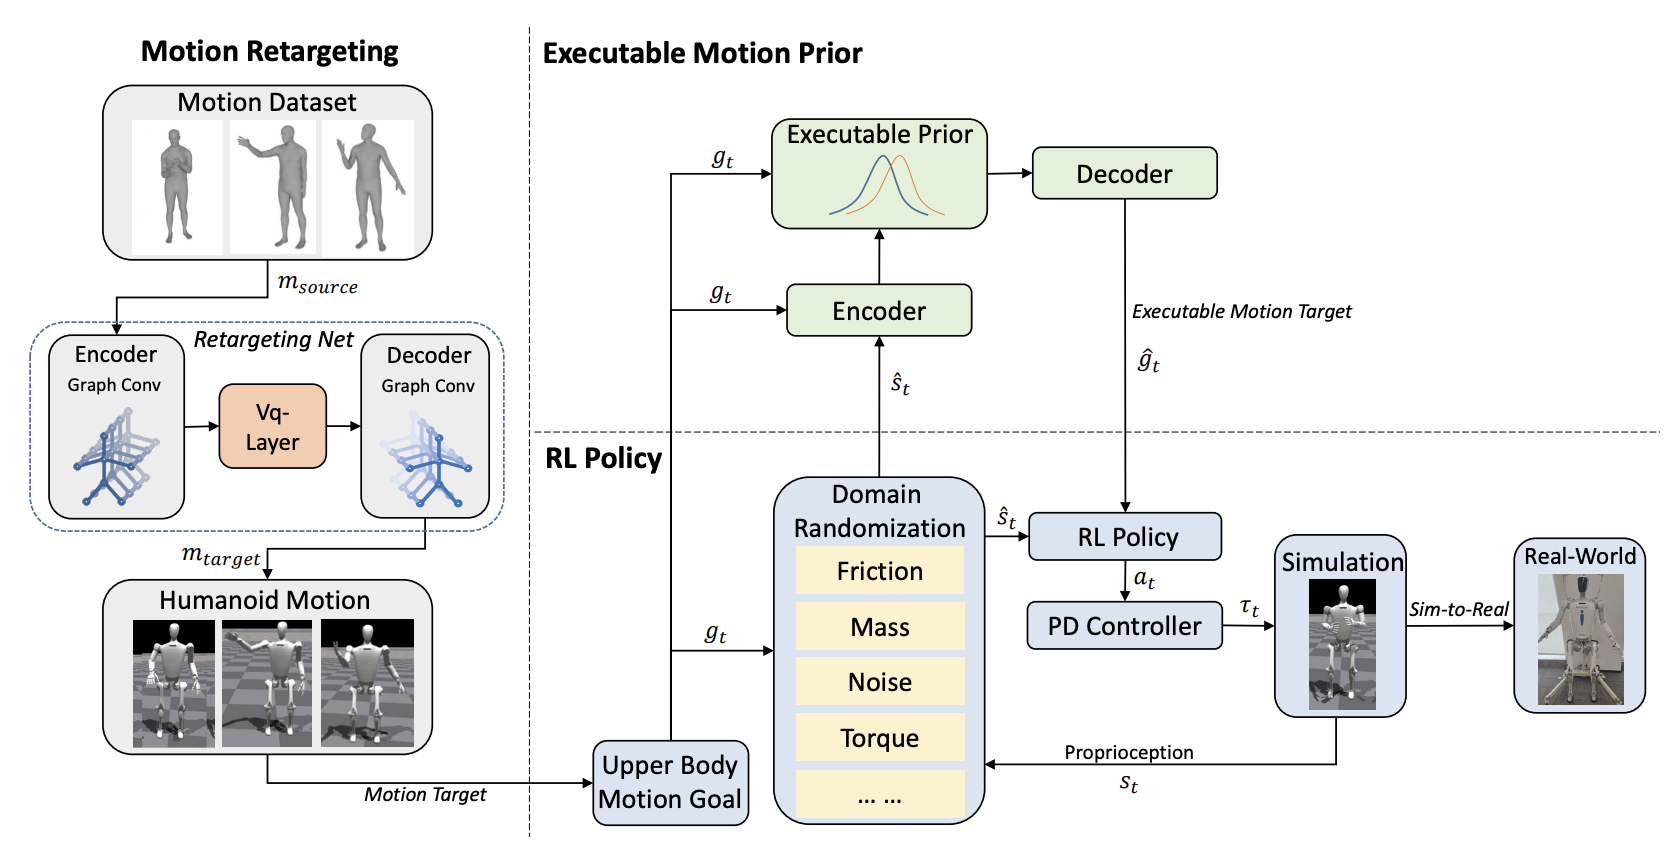
EMP: Executable Motion Prior for Humanoid Robot Standing Upper-body Motion Imitation
Haocheng Xu*, Haodong Zhang*, Zhenghan Chen, Rong Xiong在审, RAL 2025
Haocheng Xu*, Haodong Zhang*, Zhenghan Chen, Rong Xiong在审, RAL 2025